
澳門科技大學創新工程學院王飛躍教授團隊聯合安徽大學、北京大數據中心、中山大學、格里菲斯大學等國內外學府及機構,在國際頂尖學術期刊Nature Communications 發表題為 “Embodied cognition-driven interpretable trajectory prediction of autonomous systems” 的研究論文。該研究面向自動駕駛、移動機器人等自主系統中的軌跡預測問題,提出了一種具身認知驅動的可解釋預測框架,使智能系統不僅能夠判斷交通參與者「下一步會去哪裡」,還能夠進一步解釋「為什麼會這樣運動」。
近日,該論文還被 Nature Communications 編輯選入 “Engineering and Infrastructure” 領域的 “Editors’ Highlights(編輯亮點)”網頁。Editors’ Highlights 是 Nature Communications 編輯從近期發表的論文中精選出的重要成果,旨在向讀者推薦具有突出科學價值和廣泛影響力的研究工作。入選該欄目意味着論文得到了期刊編輯團隊的高度評價。此次入選進一步體現了期刊對該項工作的高度認可。
所謂「軌跡預測」,簡而言之,就是根據一個目標過去和現在的運動狀態,推測它接下來可能往哪裡走。對自動駕駛汽車或移動機器人而言,這項能力直接關係到系統能否提前發現風險並作出安全決策。當前大量人工智慧方法依賴深度學習從歷史數據中尋找規律,雖然能夠獲得較高的預測精度,但其內部判斷過程往往並不透明。換句話說,模型可以告訴系統「一個行人可能走到哪裡」,卻很難進一步說明「為什麼認為他會這樣走」。
針對這一問題,研究團隊提出了一種更加接近人類認知過程的預測方法。人在駕駛或穿越道路時,並不會平均關注視野中的所有目標,而是會優先注意快速接近的車輛、突然改變方向的行人以及可能發生衝突的運動目標。研究團隊將這種「先看重要對象」的過程引入自主系統,使模型能夠從複雜環境中主動篩選出更值得關注的交通參與者。
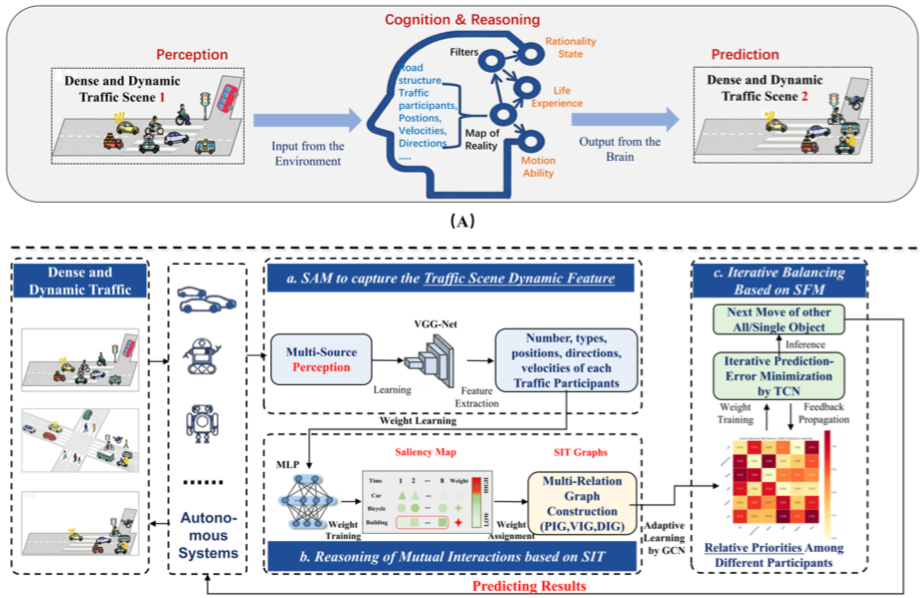
人類認知過程與自主系統具身認知預測框架對比
在找到關鍵目標之後,系統還需要理解不同交通參與者之間的相互影響。一個距離很近的人未必會造成危險,而一個距離稍遠但正在快速接近的車輛,反而可能帶來更高風險。為此,研究團隊進一步綜合交通參與者之間的位置、速度和運動方向等關係,把原本彼此獨立的車輛、行人和騎行者,表示為一個不斷變化的交互網絡,從而判斷不同主體之間可能產生的影響。
僅僅「理解關係」仍然不夠,預測結果還必須符合現實世界的物理規律。人不會因為決定避讓就瞬間改變速度和方向,自主系統生成的未來軌跡同樣需要滿足慣性、轉向和碰撞規避等基本條件。研究因此進一步將社會交互結果與物理運動模型結合,使預測過程在風險判斷、社會交互和真實運動規律之間不斷調整,最終形成從「觀察環境、發現風險、理解交互到預測未來運動」的完整鏈路。
該研究更重要的一點,是讓人工智能的部分判斷過程能夠被「看見」。通過風險注意熱圖,研究人員可以觀察模型在某一時刻究竟重點關注哪些交通參與者;通過不同主體之間的交互關係圖,也可以看到哪些車輛、行人或騎行者對預測結果產生了更大的影響。當多個交通參與者的運動方向發生交叉或潛在衝突時,相應的交互關係會明顯增強。
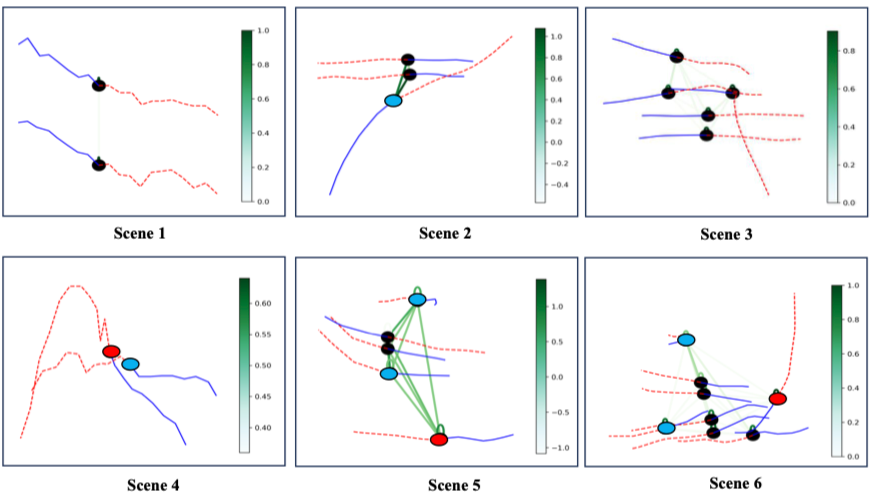
多類交通場景中的多關係圖可視化,展示交互強度與潛在碰撞風險
這意味著,自主系統未來不只是要「預測得準」,還需要讓工程師和使用者知道它「注意到了什麼」「依據什麼作出判斷」以及「為什麼採取這樣的行為」。對於自動駕駛、服務機器人和其他安全關鍵型自主系統而言,這種可視、可查、可解釋的能力,有助於推動人工智能從傳統的「黑箱式數據預測」進一步走向更加安全、可信和可解釋的具身智能。
論文鏈接:https://www.nature.com/articles/s41467-026-75091-9

